前回の講義
オープニング
ナル先生:元気だった?前回は数学の基礎、数のキホン、自然数や有理数を学んだね? 今日はちょっと応用していこう!
今回のテーマは……四元数(クォータニオン)!
[興奮ゲージ:❤️💕💕💕💕]
あら、もう顔が真っ赤?ふふっ、安心して。ちゃんと順序立てて教えるから。今回は三角関数もベクトルも複素数も行列もわかってる前提でいくから、ちょっと刺激的な回転の世界、楽しんでね♥
|四元数《しげんすう》ってなに?
ナル先生:四元数(quaternion)は、実数・虚数・それにさらに2つの次元を加えた拡張数なの。
数式で書くとこうなるわ:
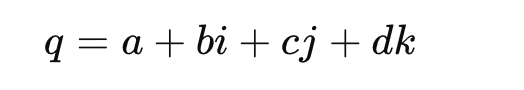
ここで a, b, c, d は実数、i, j, k は虚数ユニット。
|複素数《ふくそすう》が「1次元の回転」だとしたら、四元数は「3次元の回転」を扱えるの♥
生徒:あの、先生…数式って、見ただけで頭が真っ白に…
ナル先生:ふふ、じゃあこれはね、まるで“回転のカクテル”よ。実数と虚数が混ざって、クルッと回っちゃうの♥
生徒:はあ…。
💡コラム:i, j, kの不思議なルール
i² = j² = k² = ijk = -1
そして、ij = k, jk = i, ki = j...だけど非可換なの!
つまり、順番変えると違う結果に♥
ナル先生: つまり、回す方向で“感じ方”が変わるのよ……なんだか、ドキドキしない?
[興奮ゲージ:❤️❤️💕💕💕]
回転と四元数
ナル先生: じゃあ、どうして四元数が便利かって?それは3D空間の回転をすっごく綺麗に扱えるから!
ベクトルを回転させるとき、行列でやると「ジンバルロック」っていうトラブルがあるの。でも四元数なら……スムーズに回せちゃう♥
基本式はこちら:
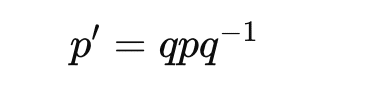
ここで p はベクトル(四元数形式)、q は回転の四元数、q⁻¹ は逆元。
生徒:うぅ、また数式が…
ナル先生:これはね、“回転のハグ”よ。qとq⁻¹で両側から抱きしめて、自分をくるんと回すの♥
生徒:な、な、なるほど…。
ナル先生: 自分を「挟み込む」ようにして回転させるの。ほら、……ね?♥
[興奮ゲージ:❤️❤️❤️💕💕]
実感してみましょう♥
ナル先生:たとえば、z軸まわりにθだけ回転する四元数はこうよ:
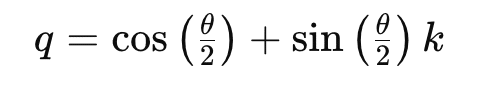
ポイントは「角度を2で割る」こと!
生徒: 角度を半分に…?なんでそんなことするんですか?
ナル先生: それはね、回転って“表と裏”の関係を持ってるから…… ちょっとした角度でも、あなたの空間の感覚をまるごと変えちゃうかも♥
生徒:表と裏…。
[興奮ゲージ:❤️❤️❤️❤️💕]
SLERP — なめらかに、気持ちよく♥
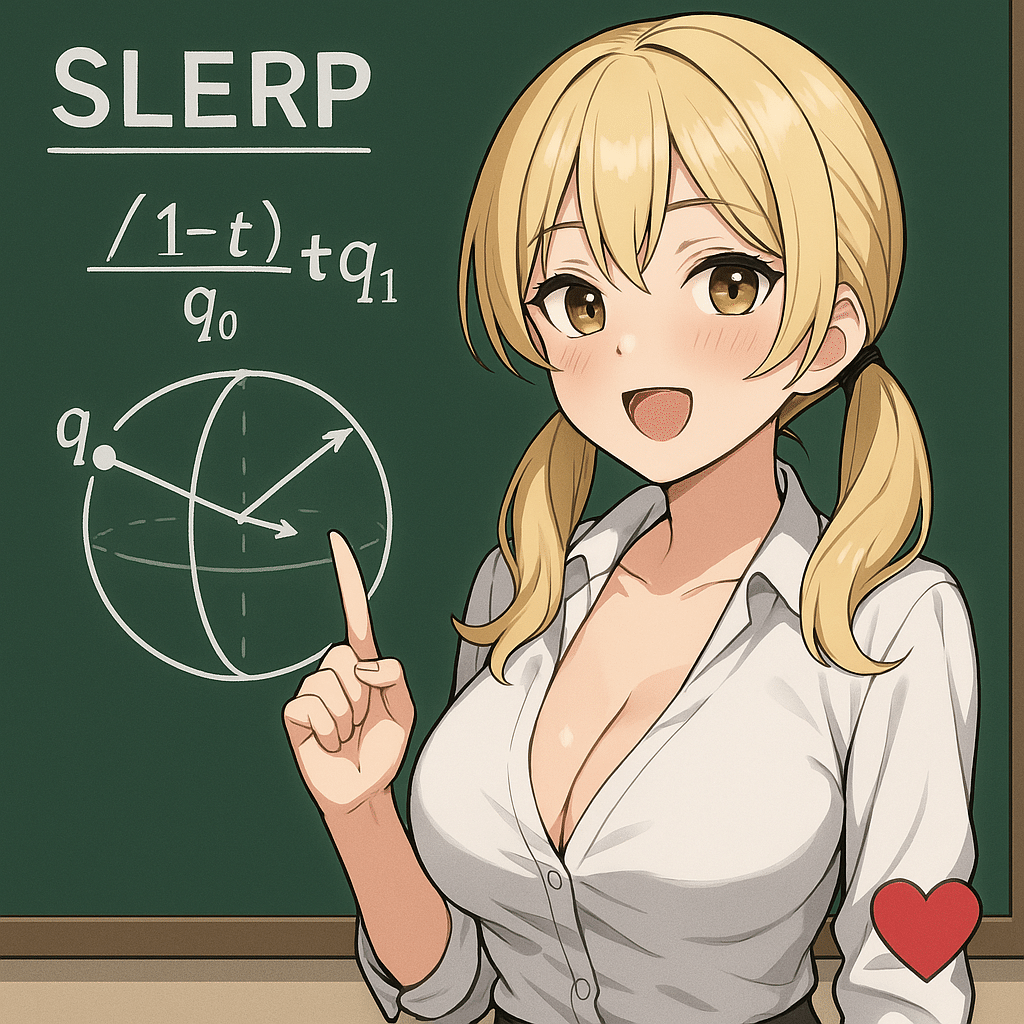
生徒:あの…先生…ぼく、数式がちょっと苦手で…こういうの見ると、頭が真っ白になります…
ナル先生:あらあら…じゃあ、ちょっとイメージしやすい例にしてみましょうか♥
この式、たとえるならね…
q₁ はナス🍆
q₂ はきゅうり🥒
その間をスルスルつなぐ t はバナナ🍌なの♥
生徒:な、ナスにきゅうりにバナナ…!?
ナル先生:ふふっ、野菜や果物ならわかるでしょ?でも大事なのは“形”と“滑らかさ”の感覚よ。ぴったりフィットしてスムーズにつながる、その感じ……
四元数を使った最も美しい技術、
それが SLERP(Spherical Linear Interpolation)!
生徒: ス、スラップ……?
ナル先生: ふふっ、ちがうわ。「スラープ」って読むの。これは、2つの姿勢(四元数)をなめらかにつなぐ補間技術なの。 回転Aから回転Bへ、一定のスピードで気持ちよく移行したいとき、これ以上のものはないわ♥
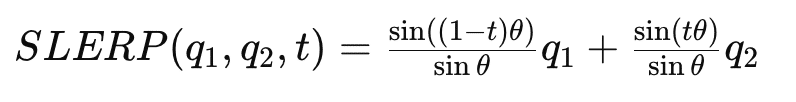
t は [0,1] の範囲、θ は q₁ と q₂ の角度。
まるで、回転の中をなめらかにすべり落ちていくような感覚……♥
生徒:(どーーーーーーーーーーーーん)
最後に
ナル先生:四元数って、数の世界の中でも特にエモーショナルなの。「回す」「向ける」「感じる」……全部、四元数が教えてくれるんだから♥
SLERP はアニメーションに応用できるのよ!動きの中で感じる“数の官能”、ぜひ一緒に味わいましょ♥
生徒:え…なんか今日、先生すごかったですね…
ナル先生:ふふっ、四元数ってそういうものなの。次回も、もっと一緒に感じましょうね♥
生徒:ナル先生ありがとうございます。四元数、完全に理解できました。
[興奮ゲージ:❤️❤️❤️❤️❤️]